Wu, E.-H., Liu, Y.-Q., Xu, T.-C., Ren, L.-X., Qin, Y.-M., Wei, M.-Y., He, X.-W., Yuan, D.-Y., Hou, W.-C., Ma, Z.-W., & Sheng, B. (2026). Physical AI: Evolution, progress, challenges, and prospects. Journal of Computer Science and Technology, 41(1), 271–288.
10.1007/s11390-026-6258-x
피지컬 AI는 인공지능이 물리 법칙을 이해하고, 물리적으로 타당한 세계를 생성하며, 실제 환경에서 지각·추론·행동하도록 만드는 통합적 AI 패러다임이다.
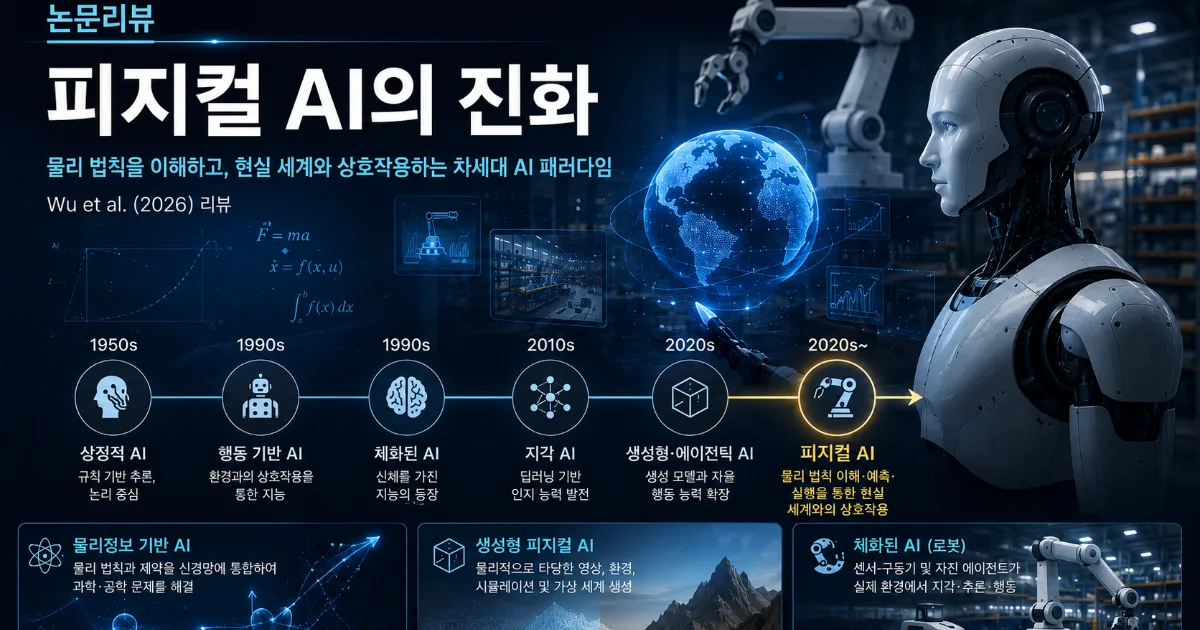
AI는 텍스트와 이미지를 생성하는 단계를 넘어, 실제 세계의 물리 법칙을 이해하고 현실 환경에서 행동하는 방향으로 발전하고 있다. Wu et al.(2026)은 이러한 변화를 ‘피지컬 AI(Physical AI)’라는 개념을 통해 설명한다. 저자들이 정의하는 피지컬 AI는 단순히 로봇에 인공지능을 탑재하는 기술이 아니다. 물리 법칙에 기반한 지각, 인과적 추론, 물리적으로 타당한 환경의 생성, 그리고 실제 세계와의 체화된 상호작용을 하나의 지능 시스템 안에 통합하는 새로운 AI 패러다임이다.
이 논문은 AI의 발전 과정을 상징적 AI, 통계적 AI, 지각 AI, 생성형 AI, 에이전틱 AI, 피지컬 AI로 이어지는 흐름으로 제시한다. 상징적 AI가 규칙과 논리를 기반으로 추론했다면, 통계적 AI는 데이터와 확률에 기반한 판단을 가능하게 했다. 이후 딥러닝을 활용한 지각 AI는 이미지와 음성을 인식했고, 생성형 AI는 텍스트·이미지·영상과 같은 새로운 콘텐츠를 생성할 수 있게 되었다. 에이전틱 AI는 지각–추론–행동의 순환 구조를 갖추었지만, 여전히 시뮬레이션이나 제한된 환경에서 작동하며 실제 세계의 물리적 변화와 불확실성을 충분히 다루지 못한다. 피지컬 AI는 이러한 한계를 넘어, AI가 물리 법칙을 이해하면서 실제 환경에서 안전하고 적응적으로 행동하는 단계로의 전환을 의미한다.
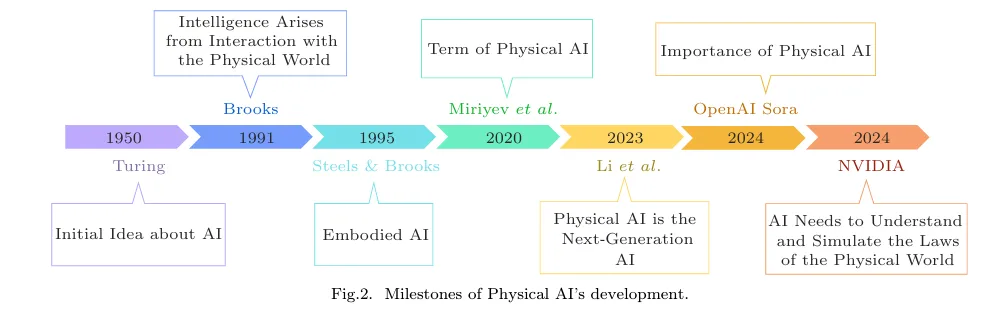
저자들은 피지컬 AI의 개념적 뿌리를 1990년대의 행동 기반 지능과 체화된 인공지능 연구에서 찾는다. 1991년 Brooks는 지능이 물리적 세계와의 상호작용에서 발생한다고 보았으며, 1995년 Steels와 Brooks의 연구는 체화된 AI의 흐름을 형성했다. 이후 Miriyev와 Kovač가 2020년 ‘Physical AI’라는 용어를 본격적으로 제안했고, 2023년에는 피지컬 AI가 차세대 AI로 논의되었다. 2024년에는 생성형 영상 모델의 물리적 일관성 문제가 제기되는 한편, NVIDIA가 로봇과 자율주행 시스템이 물리 법칙을 이해하고 시뮬레이션해야 한다는 의미에서 피지컬 AI를 강조하면서 이 개념이 더욱 확장되었다.
이 논문의 가장 중요한 특징은 피지컬 AI를 세 가지 영역으로 분류했다는 점이다. 첫 번째인 물리정보 기반 AI(Physics-Informed AI)는 신경망에 물리 법칙과 제약조건을 포함하여 과학·공학 문제를 해결하는 영역이다. 두 번째인 생성형 피지컬 AI(Generative Physical AI)는 물리 법칙을 준수하는 영상, 환경, 시뮬레이션과 가상세계를 생성하는 영역이다. 세 번째인 체화된 AI(Embodied AI)는 센서와 구동기를 갖춘 에이전트가 실제 환경을 지각하고 행동하며, 시뮬레이션에서 학습한 내용을 현실로 전이하는 영역이다. 저자들은 이 세 영역이 각각 분리된 기술이라기보다, 물리 세계를 이해하고 생성하고 상호작용하기 위한 상호보완적인 구성요소라고 본다.
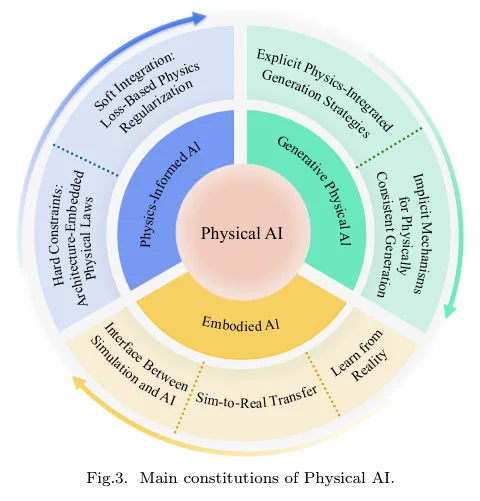
논문은 피지컬 AI가 해결해야 할 과제로 통합 프레임워크의 부족, 막대한 계산 자원, 표준화된 벤치마크와 평가체계의 부족을 제시한다. 특히 체화된 AI에서는 센서 노이즈, 구동기의 오차, 시뮬레이션에서 충분히 모델링되지 않은 환경 변화로 인해 실제 적용 단계에서 성능이 저하되는 ‘시뮬레이션–현실 간극’이 여전히 중요한 문제로 남아 있다. 따라서 피지컬 AI의 발전에는 물리적 정확성뿐 아니라 실시간성, 안전성, 적응성, 에너지 효율성을 함께 고려하는 연구가 필요하다.
이 논문의 가장 큰 의의는 로봇공학, 물리정보 신경망, 세계모델, 생성형 AI, 체화된 AI로 분산되어 있던 연구를 ‘피지컬 AI’라는 하나의 개념적 지도 안에 배치했다는 점이다. 따라서 피지컬 AI의 정의와 발전 과정을 처음 이해하거나, 관련 연구의 이론적 배경을 구성하는 데 유용하다. 그러나 이 논문은 체계적 문헌고찰보다는 개념적·서술적 서베이에 가깝고, 제시된 계보 역시 피지컬 AI의 모든 역사적 흐름을 포괄한 확정적 계보라기보다 저자들이 선택한 주요 사건을 중심으로 구성한 발전 모형으로 이해할 필요가 있다. 또한 물리정보 기반 AI, 생성형 AI, 로봇의 체화된 상호작용을 모두 피지컬 AI에 포함하면서 개념의 범위가 지나치게 넓어질 가능성도 있다.
그럼에도 이 논문은 피지컬 AI를 단순한 로봇 기술이 아니라, 물리 법칙의 이해–물리적으로 타당한 세계의 생성–실제 세계에서의 행동을 연결하는 차세대 AI 패러다임으로 설명한다는 점에서 의미가 있다. 특히 디지털트윈과 제조로봇을 활용하는 연구에서는 가상환경에서 물리적 현상을 모델링하고, 실제 로봇의 동작을 예측·실행하며, 그 결과를 다시 비교하고 수정하는 과정을 피지컬 AI의 핵심적인 학습 및 상호작용 구조로 해석할 수 있다. 저자들은 궁극적으로 피지컬 AI가 세계모델, 생성모델, 체화된 AI를 통합하여 현실 세계와 연결되는 방향으로 발전할 것으로 전망한다.